现场与配套 / 工程方法与选型
飞行打标位置漂移怎么排查?从编码器到参数补偿的五步检查
区分整体偏移与图形变形,按编码器、触发延时、输送打滑、机械导向和参数补偿检查飞行打标漂移。保留距离系数、延时位移关系及可复核测试记录字段。
一、先分清:是整体偏移,还是标记变形
激光打标在静止样件上正常,上线后却出现前后漂移,现场容易直接修改位置补偿。但同样的“位置不准”,可能来自不同环节:编码器反馈错误、触发延迟、产品相对输送带滑动,或者机械导向不稳。
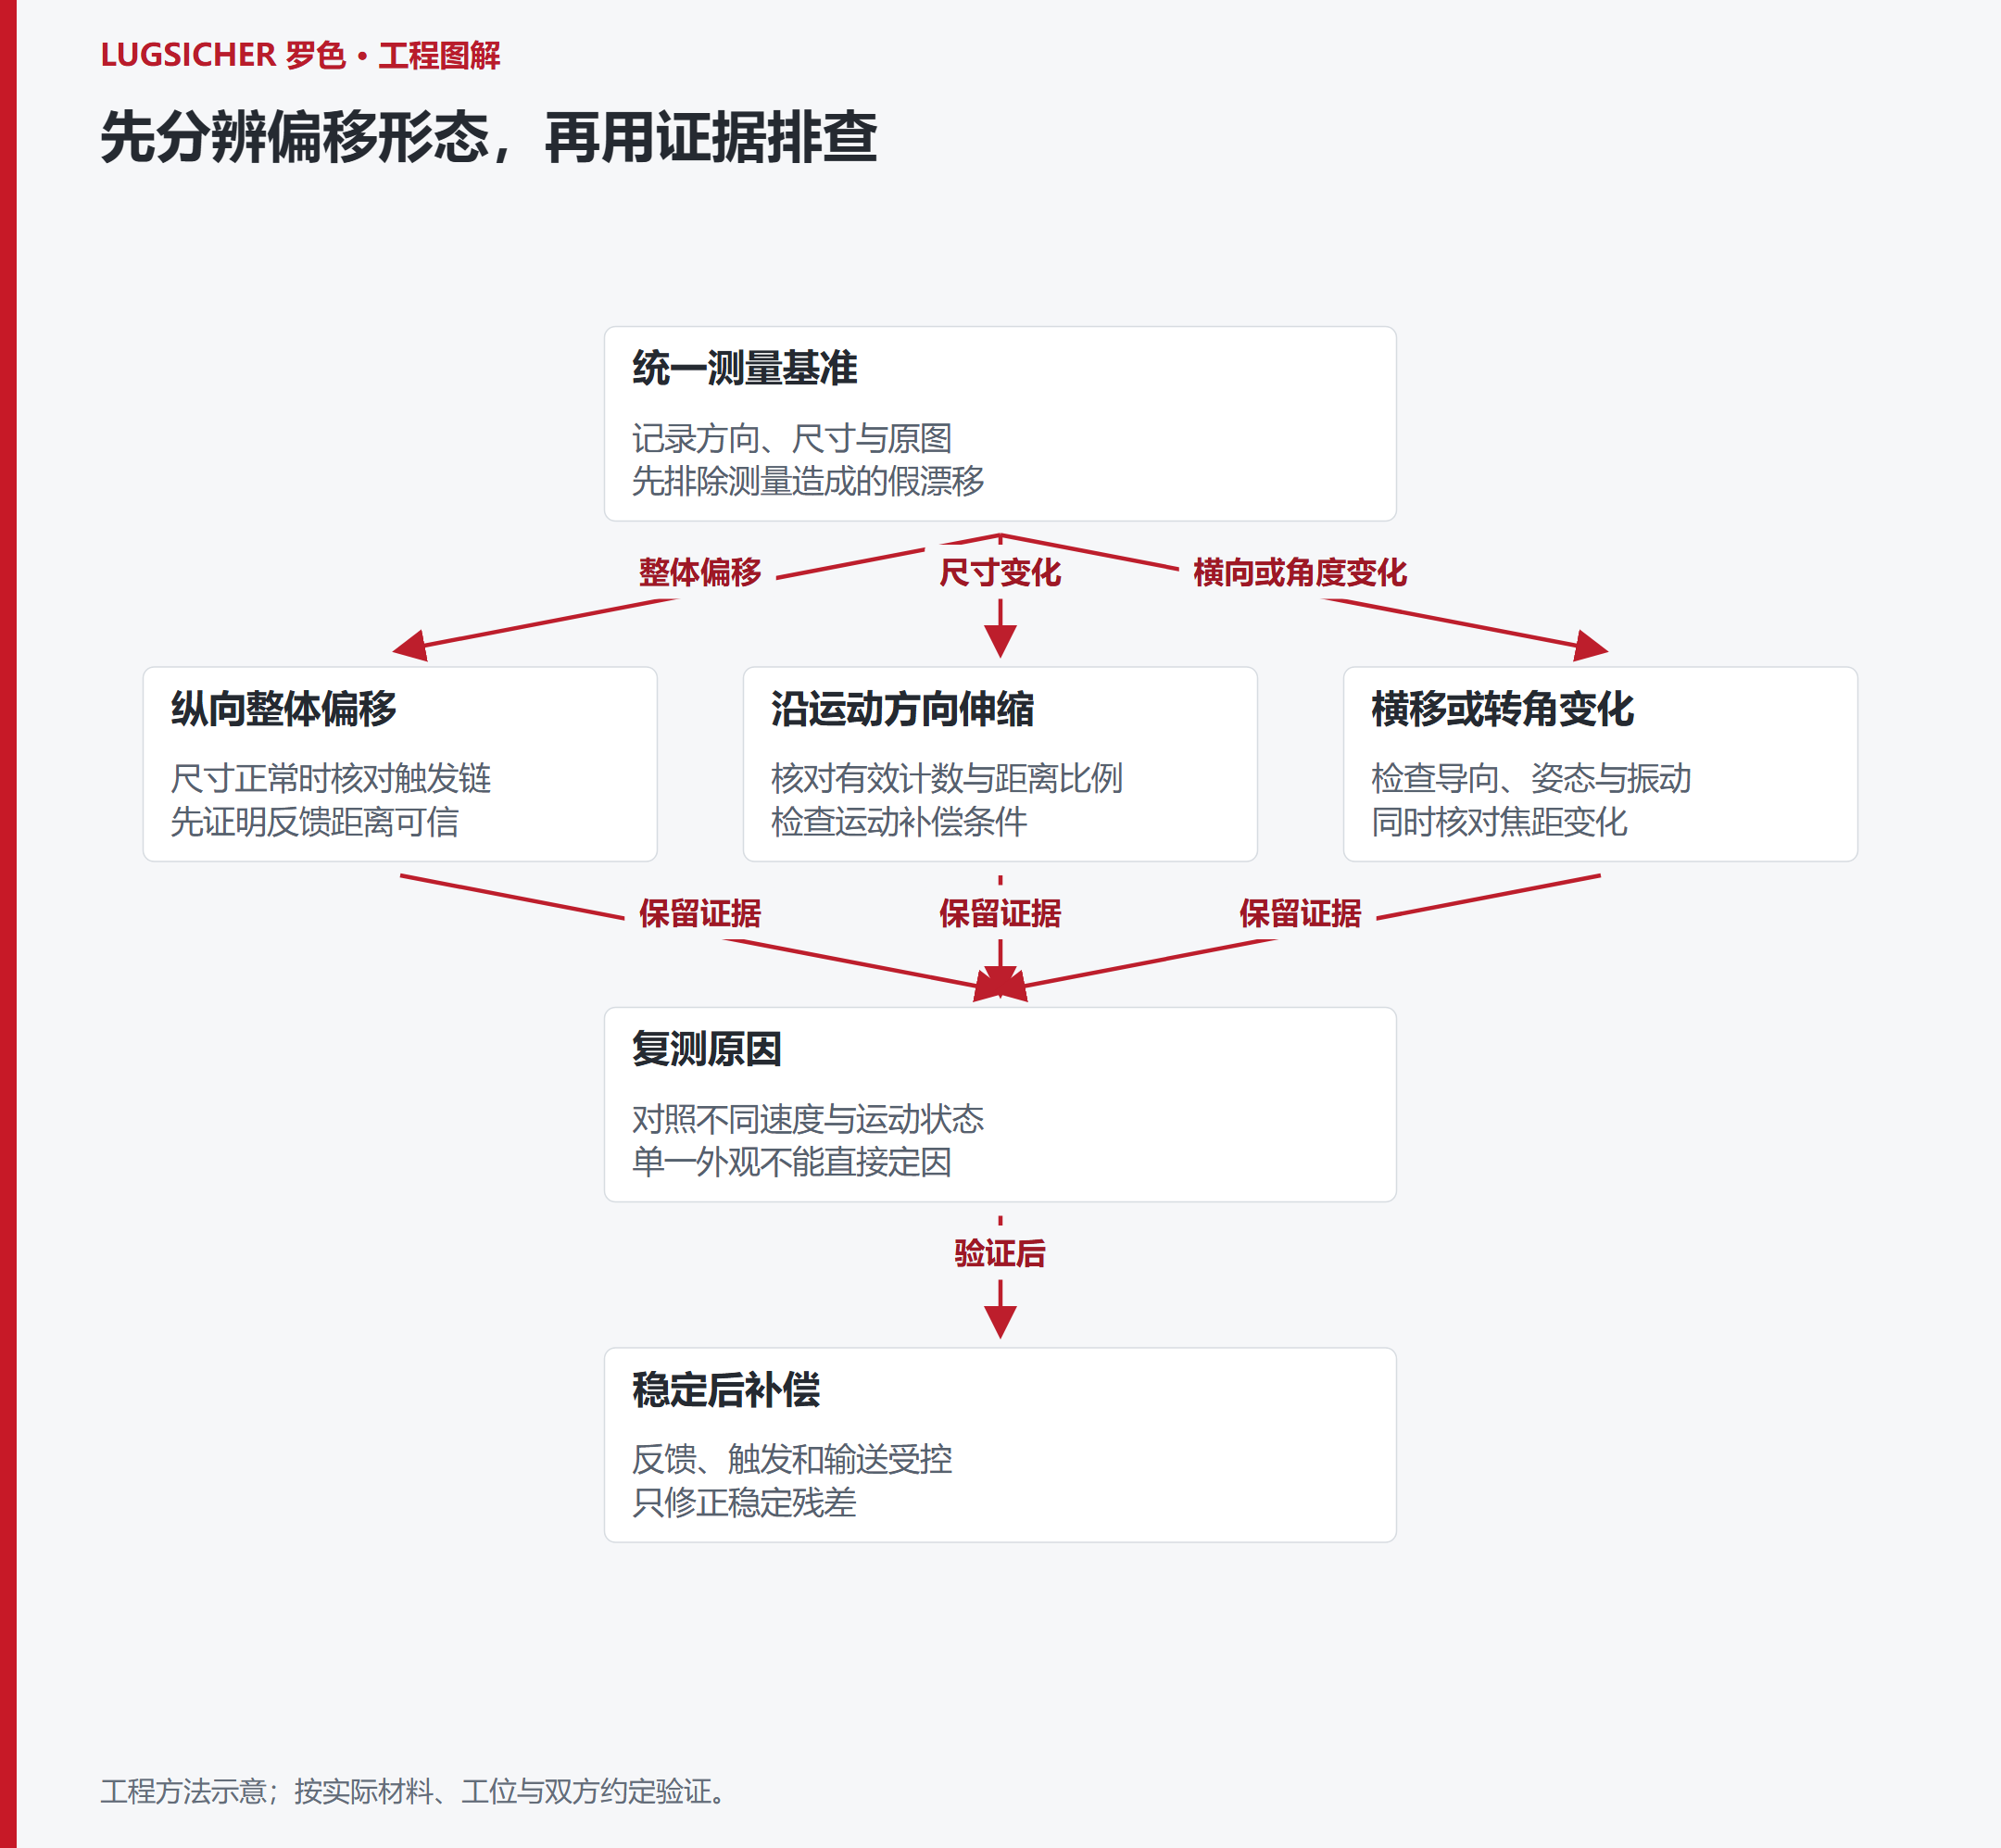
排查前,先以产品上的固定结构为基准,分别记录:
- 纵向偏差:沿输送方向,标记整体提前或滞后。
- 横向偏差及转角:标记左右移动或相对产品倾斜。
- 尺寸变化:字符、二维码沿运动方向拉伸、压缩或局部变形。
测量应统一基准、方向和方法。若用视觉检测,还要确认相机标定、曝光及产品姿态不会制造“假漂移”。
适用范围:下文是采用编码器运动反馈的飞行打标通用排查框架,不代表任一机型都支持相同的飞行补偿算法、滤波或延时设置。实际接线、计数方式、输入频率限制及参数单位,应以对应设备手册和现场验证为准。
二、第一步:查编码器,确认反馈距离可信
编码器告诉控制器“输送机构移动了多少”,不一定代表产品实际移动了多少。先检查反馈链,再讨论产品打滑。
1. 核对接口与计数
检查编码器输出类型、供电、控制器输入电平是否匹配;核对 A/B 相方向、接线、屏蔽和接地方式。确认配置中的脉冲数是否包含倍频,不能直接把铭牌分辨率当作系统有效计数。
低速正常、高速异常时,应检查最高输入频率、信号质量及是否存在漏计数。电气检测由具备相应资格的人员执行,不通过绕过安全联锁观察打标。
2. 用实测距离校验比例
让输送机构移动一段可测距离,记录编码器累计计数:
距离系数 k=实测移动距离 ÷ 有效计数增量。
若控制器要求的是“脉冲/毫米”,应使用其倒数。重复测量不同距离、不同速度,检查比例是否稳定。测速轮磨损、压紧不足、联轴器松动,也会使反馈失真。
判断依据:尺寸随运动方向系统性伸缩,可优先怀疑距离比例或运动补偿;整体偏移而尺寸正常,则继续检查触发链。但这些只是线索,不能单凭外观定因。
三、第二步:查触发延时,拆开整条信号链
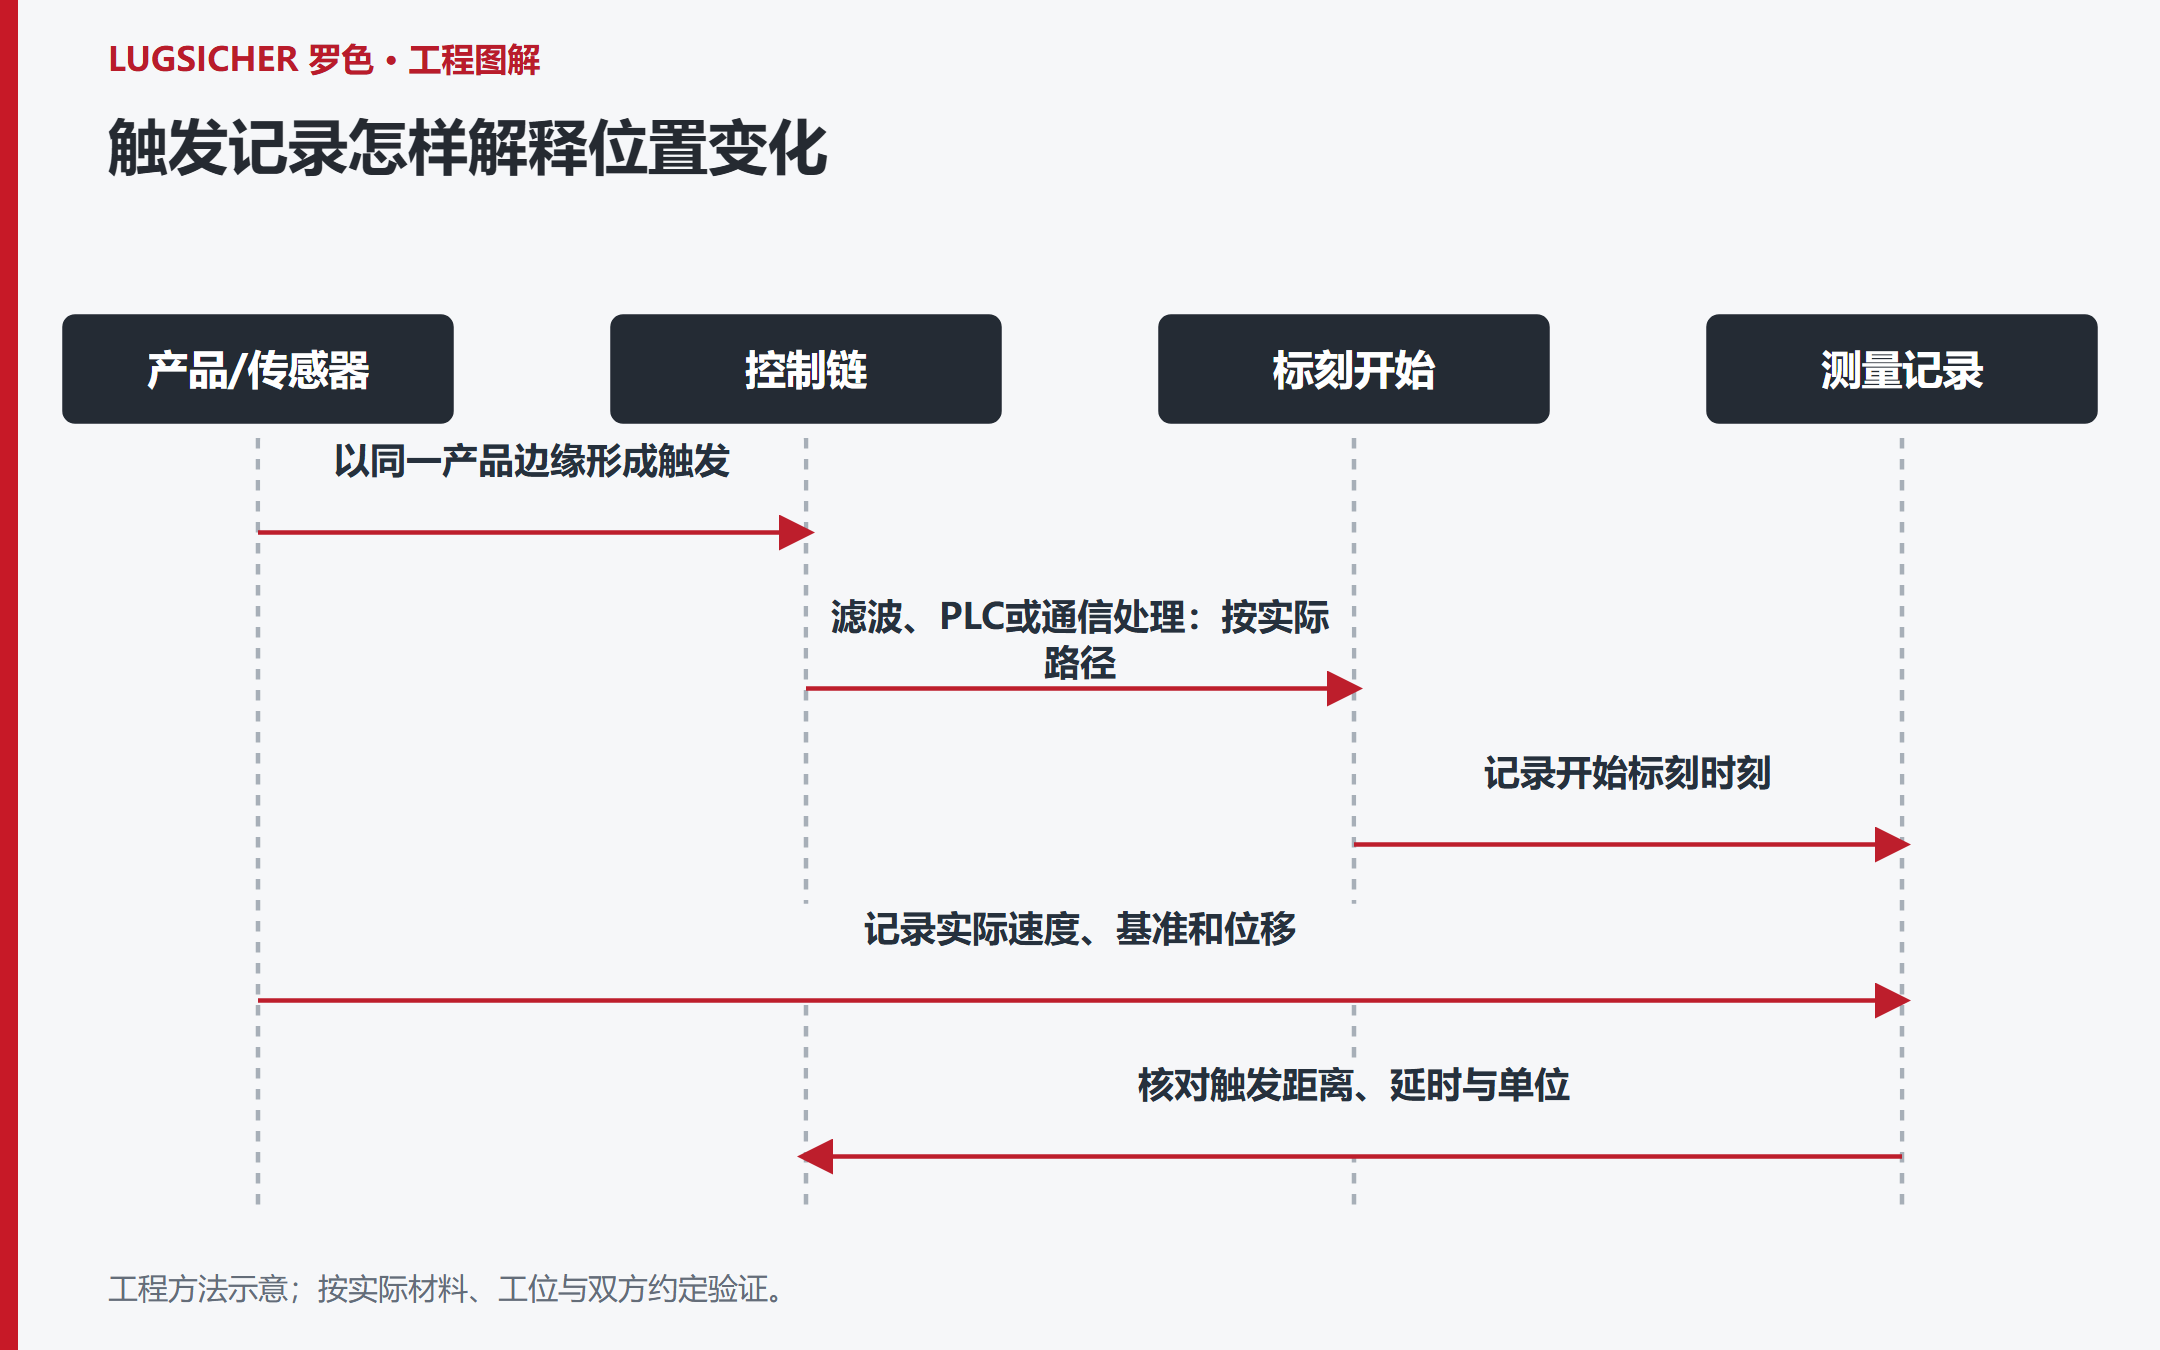
从产品经过光电传感器到激光开始标刻,中间可能包含传感器响应、输入滤波、PLC 扫描、通信传输及控制器处理。
匀速条件下,额外时间延迟造成的位置变化近似为:
Δx≈v×Δt。
其中 v 为产品实际速度。加减速过程中应考虑这段时间内的实际位移,不能直接套用某个瞬时速度。
建议依次确认:
- 传感器是否每次识别同一个产品边缘;透明、反光、曲面包装是否导致触发点变化。
- 信号是直接接入激光控制器,还是经 PLC 或网络转发;是否存在重复触发、抖动或不稳定等待。
- “触发延时”采用时间还是编码器距离计量;触发点至标刻区域的距离是否设置正确。
- 可变数据是否在触发前准备完成,通信应答是否被错误地当作实时触发条件。
在低速与额定速度下分别测量。偏差随速度增大而增大,提示存在时间延迟因素;近似恒定的偏差则更接近几何距离或固定偏移设置问题。
四、第三步:查输送打滑,比较产品与反馈对象
编码器反馈正常,只能证明被测轴或测速轮的运动可信。若编码器装在驱动轴上,皮带打滑或产品在皮带上滑动,仍会形成位置误差。
可用固定视角录像或独立位移测量,对比产品与输送带在触发至打标期间的相对运动,重点检查:
- 加速、减速、启停及积放释放时是否出现相对位移。
- 皮带表面是否有油污、粉尘,张力是否异常。
- 产品底面材料、重量、重心和接触面积是否变化。
- 上下游交接、推送或压持动作是否扰动产品。
若误差主要集中在启停阶段,而匀速段稳定,应先恢复输送一致性,必要时评估夹持、同步压带或测速位置调整。随机打滑不适合用固定补偿量掩盖。
五、第四步:查机械导向,排除姿态与焦距变化
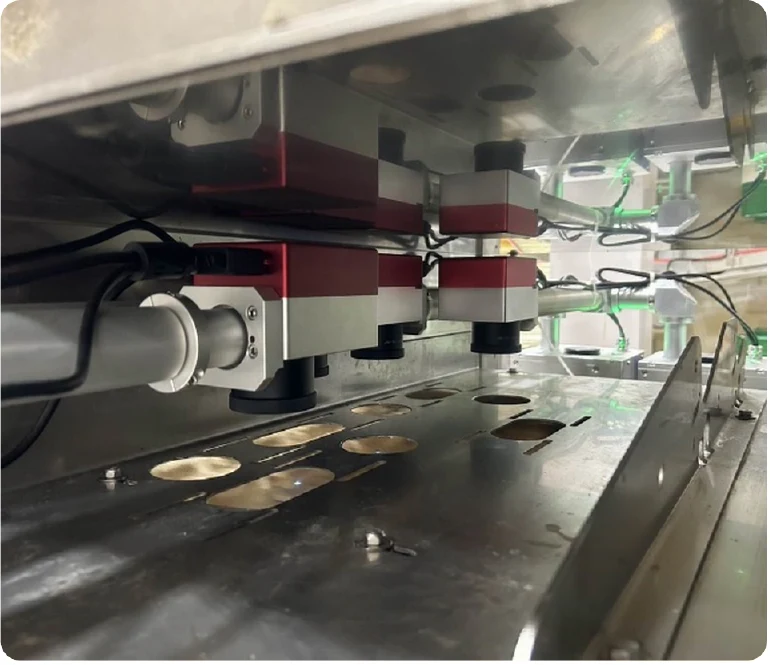
横向漂移、转角变化,优先检查导轨间隙、产品摆动、定位机构及支架振动。纵向问题也可能来自导向摩擦不均,使产品发生转动或短时滞后。
同时检查产品高度、表面曲率和焦距变化。离焦可能改变线宽、对比度及视觉识别出的边界,但不一定意味着真实标刻位置移动。
对塑料、涂层、薄膜等材料,应区分“位置问题”和“材料响应变化”:批次、颜色或表面状态改变,可能影响成码质量。维护中还应关注镜片污染、烟雾净化效果和夹具磨损,避免把工艺退化误判为运动故障。
六、第五步:做参数补偿,只修正稳定残差
只有反馈、触发、输送和导向稳定后,才调整触发距离、位置偏移及设备支持的飞行补偿参数。
每次只改一项,并记录单位、方向和版本。验证不能只做单一速度,还应覆盖额定节拍、加减速、最小产品间距、不同标记内容与换型条件。二维码尺寸、填充方式和内容量会改变标刻耗时,必须确认其处于有效标刻窗口内。
若设备不支持相应动态补偿,应评估限制打标时段、稳定输送速度或调整工位,而不是无限叠加偏移量。
七、可复核记录字段与验收闭环
建议每件试样保留以下字段,并与原图或录像编号关联:
| 类别 | 必填字段 |
|---|---|
| 基础信息 | 时间、产线、设备与软件版本、产品规格、材料批次、样本编号 |
| 运动条件 | 设定及实测速度、节拍、产品间距、匀速或加减速状态 |
| 编码器 | 安装位置、分辨率、倍频、方向、实测距离、计数增量、距离系数 |
| 触发链 | 传感器位置、信号路径、滤波设置、延时及单位、触发至标刻距离 |
| 机械与工艺 | 导轨间隙、夹持状态、打滑现象、焦距、标记内容、配方版本 |
| 测量结果 | 纵横向偏差、角度、标记尺寸、测量方法、读码结果、异常动作 |
| 变更记录 | 修改项、前后值、操作人、复测结果、回退状态 |
验收公差应依据图纸、标识区域及下游读取要求约定,不能以“肉眼基本居中”代替。接入追溯系统或 MES 时,还应核对产品编号、标刻内容与检测结果是否一一对应;检测不合格后的剔除或停线动作也需验证。
结论
飞行打标漂移的排查顺序是:编码器 → 触发延时 → 输送打滑 → 机械导向 → 参数补偿。先证明距离反馈正确,再证明触发可重复、产品运动受控,最后修正稳定残差。这样保留下来的不仅是一组“能用的参数”,也是换型、维护和多工厂复制时能够复核的工程依据。
把实际条件带入选型讨论
准备工件或包装材料、标识内容、现场节拍和接口需求,与罗色沟通样品评估及项目范围。
提交应用需求